MAE 4182 · November 11 · Quick recap
Recall · time domain
Poles: left → decay · right → grow · simple ±iω → sustained oscillation
Transient response
Delay · rise · overshoot · settling
Steady-state error
eₛₛ = lim(t → ∞) [r(t) − y(t)]
MAE 4182 · November 11 · Quick recap
Poles: left → decay · right → grow · simple ±iω → sustained oscillation
Delay · rise · overshoot · settling
eₛₛ = lim(t → ∞) [r(t) − y(t)]
MAE 4182 · November 11 · Quick recap
Same frequency · gain |G(iω)| · phase ∠G(iω)
Mᵣ = max |T| · |T(i BW)| = |T(0)|/√2
ωₙ ↑ → faster · BW ↑ (fixed ζ)
ζ ↑ → Mₚ ↓ · Mᵣ ↓ toward 1 (fixed ωₙ)
MAE 4182 · November 11 · Quick recap
F = KG · G = 1/[s(s + 1)²] · K = 0.2
GM = 1/|F(iωₚ)|
Phase −180° → magnitude.
PM = 180° + ∠F(iωg)
Magnitude 1 → phase.
Boundary: |F| = 1, phase −180° · same ω.
Next · Use these ideas to design a controller.
MAE 4182 · November 11 · Control System Design
System → equations
Predict the response
Choose the controller
Today P → PD → temperature control
Later PID · Bode · state feedback · estimation
MAE 4182 · November 11 · Control System Design
Watch the catch.
Choose the next command.
MAE 4182 · November 11 · Control System Design
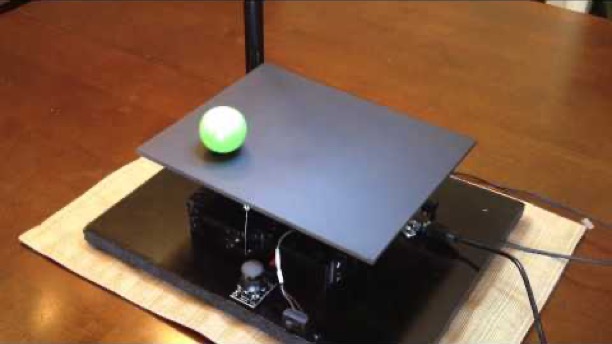
r = 0, v = 0
Center · stop
Hold ← / →. Release: level.
θ → motion → r
Camera → two tilts → finish.
CyberRunner · learned control.
MAE 4182 · November 11 · Control System Design
MAE 4182 · November 11 · Control System Design
MAE 4182 · November 11 · Control System Design
MAE 4182 · November 11 · Control System Design
MAE 4182 · November 11 · Control System Design
MAE 4182 · November 11 · Control System Design
MAE 4182 · November 11 · Control System Design
MAE 4182 · November 11 · Control System Design